
軸向位移測量原理及安裝調(diào)試步驟
2026-09-18汽輪機TSI(汽輪機監(jiān)視儀表系統(tǒng))中,軸向位移測量的核心是通過非接觸式傳感器實時監(jiān)測轉(zhuǎn)子沿軸向的位置變化,防止因推力軸承磨損等導致轉(zhuǎn)子與定子部件(如隔板、葉輪)發(fā)生軸向碰磨。其具體測量原理如下:
一、測量對象與目的
軸向位移指汽輪機轉(zhuǎn)子相對于定子的軸向竄動距離。正常運行時,轉(zhuǎn)子在推力軸承的限制下保持穩(wěn)定軸向位置;當推力軸承磨損、潤滑油膜破壞或軸向力異常增大時,轉(zhuǎn)子會沿軸向偏移,若偏移量超過安全限值,可能引發(fā)轉(zhuǎn)子與靜止部件(如汽封、隔板)碰撞,導致設(shè)備損壞。
TSI軸向位移測量的目的是:實時捕捉這一偏移量,超限時觸發(fā)報警或緊急停機。
二、傳感器選型與工作原理
軸向位移測量普遍采用電渦流傳感器(非接觸式),其原理基于電磁感應中的“電渦流效應”:
1.傳感器結(jié)構(gòu):由探頭(內(nèi)置高頻線圈)、延伸電纜和前置器組成。探頭安裝在定子(如軸承座)上,正對轉(zhuǎn)子的推力盤側(cè)面(推力盤是轉(zhuǎn)子上的一個環(huán)形凸臺,用于傳遞軸向力)。
2.電渦流效應:
前置器為探頭線圈提供高頻交變電流(通常1~2MHz),線圈周圍產(chǎn)生交變電磁場。
當探頭與推力盤側(cè)面(金屬導體)存在一定間隙(通常初始間隙1~2mm)時,推力盤表面會感應出渦流電流,渦流產(chǎn)生的反向磁場會削弱探頭線圈的磁場,導致線圈阻抗發(fā)生變化。
3.信號轉(zhuǎn)換:
軸向位移變化時,探頭與推力盤的間隙同步變化,線圈阻抗隨之變化,前置器將這一阻抗變化轉(zhuǎn)換為線性的直流電壓信號(通常-2~+2V,對應0~2mm間隙變化)。
電壓信號的大小直接反映軸向位移量:例如,初始零位對應0V,轉(zhuǎn)子向探頭方向移動(正向位移)時電壓升高,反向移動時電壓降低。
三、測量點設(shè)置與零位校準
1.雙探頭冗余設(shè)計:為提高可靠性,通常在推力盤兩側(cè)各安裝1個傳感器(或單側(cè)安裝2個),監(jiān)測推力盤兩側(cè)的間隙變化,相互驗證數(shù)據(jù)準確性。
2.零位校準:
機組冷態(tài)安裝時,調(diào)整探頭與推力盤的初始間隙(通常1mm),此時設(shè)定為“機械零位”(對應軸向位移0值),即轉(zhuǎn)子在推力軸承工作面上的正常位置。
運行中,當轉(zhuǎn)子向非工作推力瓦方向移動(推力軸承磨損),軸向位移顯示為正值;向工作推力瓦方向移動,顯示為負值(具體正負定義按廠家規(guī)范)。
四、保護邏輯
系統(tǒng)預設(shè)軸向位移的報警值(如+0.3mm、-0.3mm)和危險值(如+0.5mm、-0.5mm):
達到報警值時,觸發(fā)聲光報警,提醒運行人員檢查;
達到危險值時,TSI輸出聯(lián)鎖信號至ETS(緊急停機系統(tǒng)),立即切斷汽源,強制汽輪機停機,避免碰磨事故。
安裝調(diào)試步驟
如圖所示汽輪機TSI軸向位移安裝示意圖,寫出軸向位移的安裝調(diào)試步驟?
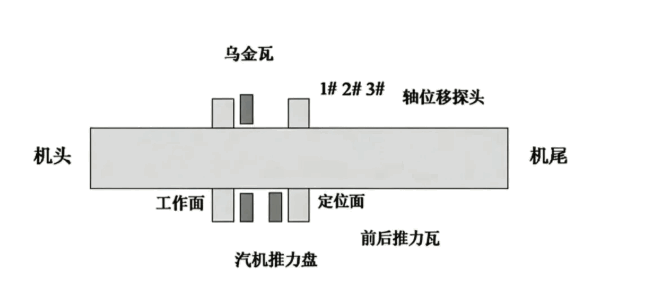
(1)汽輪機處于完全冷卻狀態(tài)下進安裝、調(diào)整零位;
(2)確定探頭的型號、靈敏度、測量范圍、零點電壓;確認TSI傳感器探頭、延長電纜和前置器;
(3)確定推力間隙;
(4)確定軸位移的零點以及推力盤的位置---推力盤靠死工作面,點檢、檢修、監(jiān)理推軸事宜三方會簽確認;
(5)確定探頭的安裝方向及傳感器定零;
(6)計算出安裝電壓:前置器輸出電壓=零點定位電壓±理論顯示值×傳感器靈敏度,(±代表軸位移的方向);
(7)TSI組態(tài)及線性化;
(8)測量值比對;
(9)報警和停機保護動作試驗
(10)檢驗DCS顯示;
(11)測量元件與測量盤垂直度檢查;
(12)固定支架.
軸向位移在調(diào)試過程中,具體如何模擬汽輪機的軸向移動?
在汽輪機處于冷態(tài)并且推力盤靠死工作面零位時使得查詢電壓為-10VDC,將百分表打在傳感器支架上,并將百分表指示定于零位,調(diào)節(jié)移動傳感器支架,模擬運行中大軸的軸向移動,除零位外在全量程選取4個點,負向正向各兩點進行全量程模擬汽輪機的軸向移動。
(來源:儀表通訊社)

